Your Name
Open Menu
Close Menu
主页
论文
初创
博客
经历
项目
奖项
中文 (简体)
English
ESC
All Results
Searching...
No results found
Clear search
↑↓
Navigate
↵
Select
Powered by Hugo Blox
Reinforcement Learning
Robotics
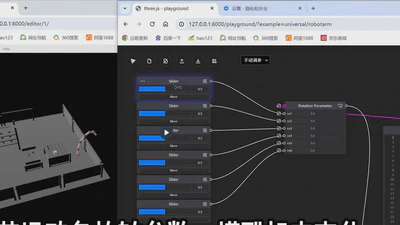
机械臂仿真引擎 — 同济×西门子工业 4.0 实验室
用基于 DQN 的强化学习取代粒子群优化,实现机械臂轨迹控制,配套 Three.js 三维可视化。与西门子联合项目。
2月 1, 2024
•
1 分钟阅读时长
阅读文章