血管介入手术机器人平台(stEVE)
 stEVE: Simulated EndoVascular Environment with SOFA FEM and DSA rendering
miracle-techlink / GitHub
stEVE 平台代码仓库
GitHub
Blog: VLA 如何落地医疗机器人
miracle-techlink.github.io · 综述文章
Link
面向 AI 辅助血管腔内介入的完整研究平台,覆盖术前三维规划至术中 RL 引导导航全流程。
处理流程:
- CTA → STL — TotalSegmentator 血管分割,VMTK 中心线提取
- SOFA FEM 仿真 — Cosserat 梁导丝模型,真实血管形变仿真
- RL 导航 — SAC/PPO 智能体,测地距离奖励 + 安全约束
- 双平面 DSA — DLT 三角测量 + Beer-Lambert X 射线投影,实现 2D-3D 配准
- 术中校正 — SE(3) IRC-RL,融合真实 DSA 反馈
进行中研究: 在大规模 SOFA 生成的合成数据上训练基于扩散模型的轨迹规划器,迁移至真实血管几何结构——目标是克服临床数据稀缺问题。
归属: 同济大学 × 北大 DLIB | 2026
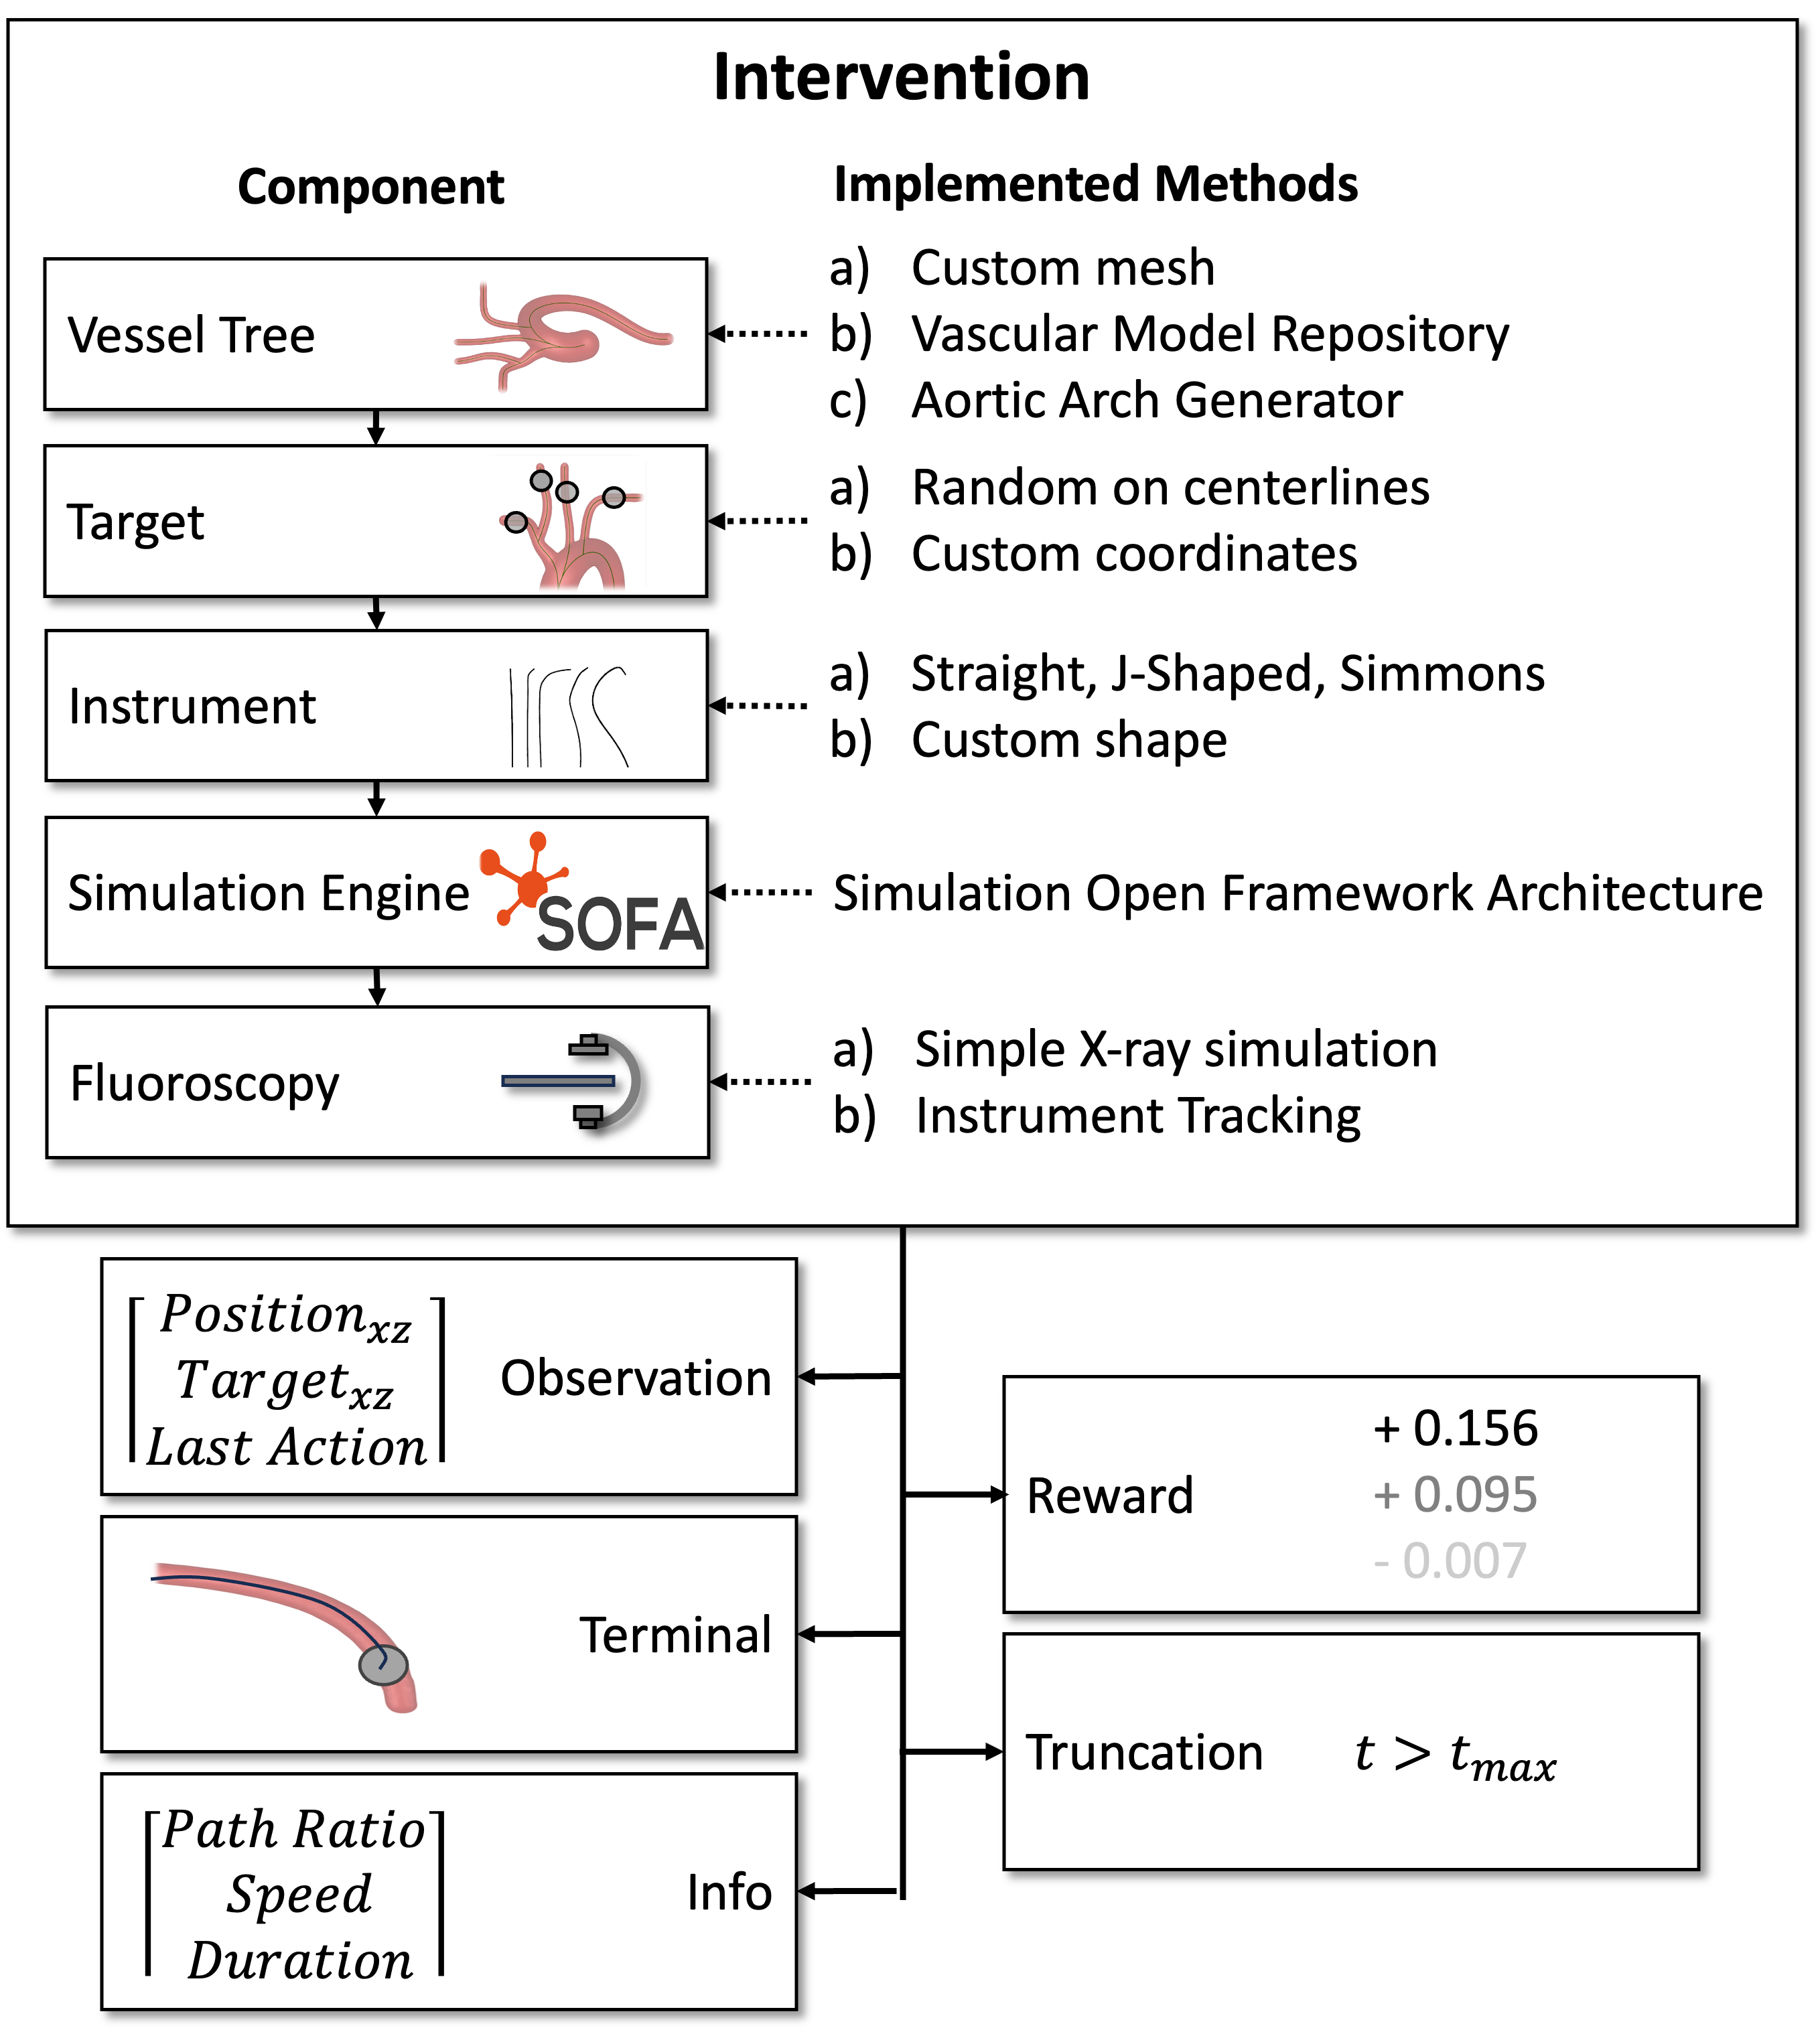
系统架构
stEVE 仿真流水线:血管树、介入器械、SOFA 引擎与荧光透视渲染。
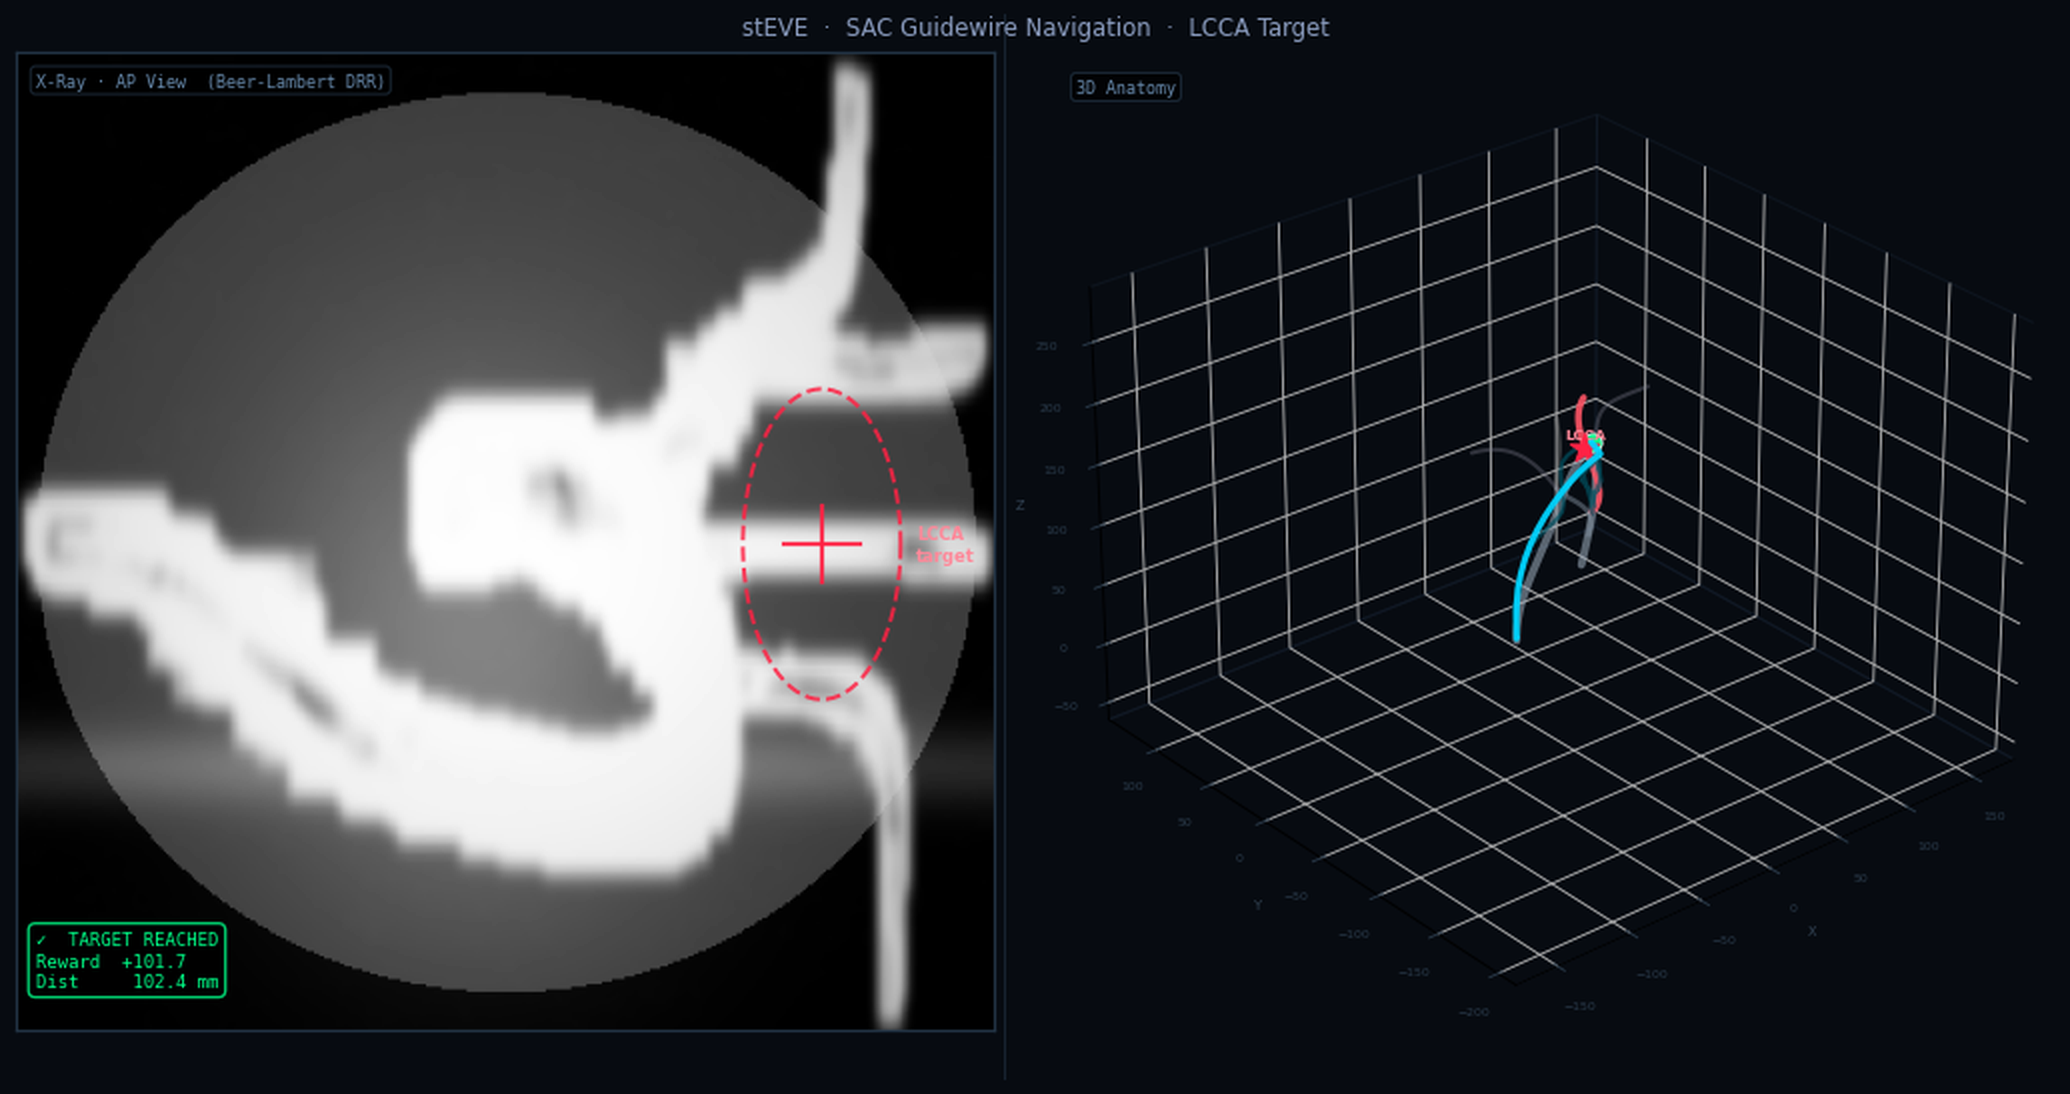
临床导航演示
患者特异性血管解剖结构中的导管导航——临床测试片段最终帧。
