智能小车设计 — 省赛银奖(队长)
6月 1, 2023
·
1 分钟阅读时长
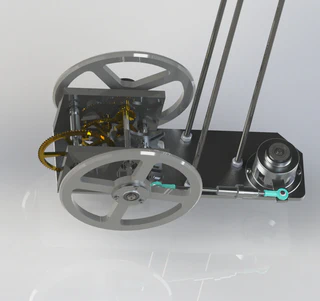 SolidWorks 详细渲染 — 凸轮转向机构、传动齿轮、车轮与摄像头支架
担任队长,带队设计并制造一辆凸轮转向自主智能小车,参加省级竞赛。项目覆盖机械设计、轨迹仿真到硬件实现的全流程。
职责: 队长 — 负责整体机械架构、转向系统设计、轨迹建模与电路设计。
机械设计
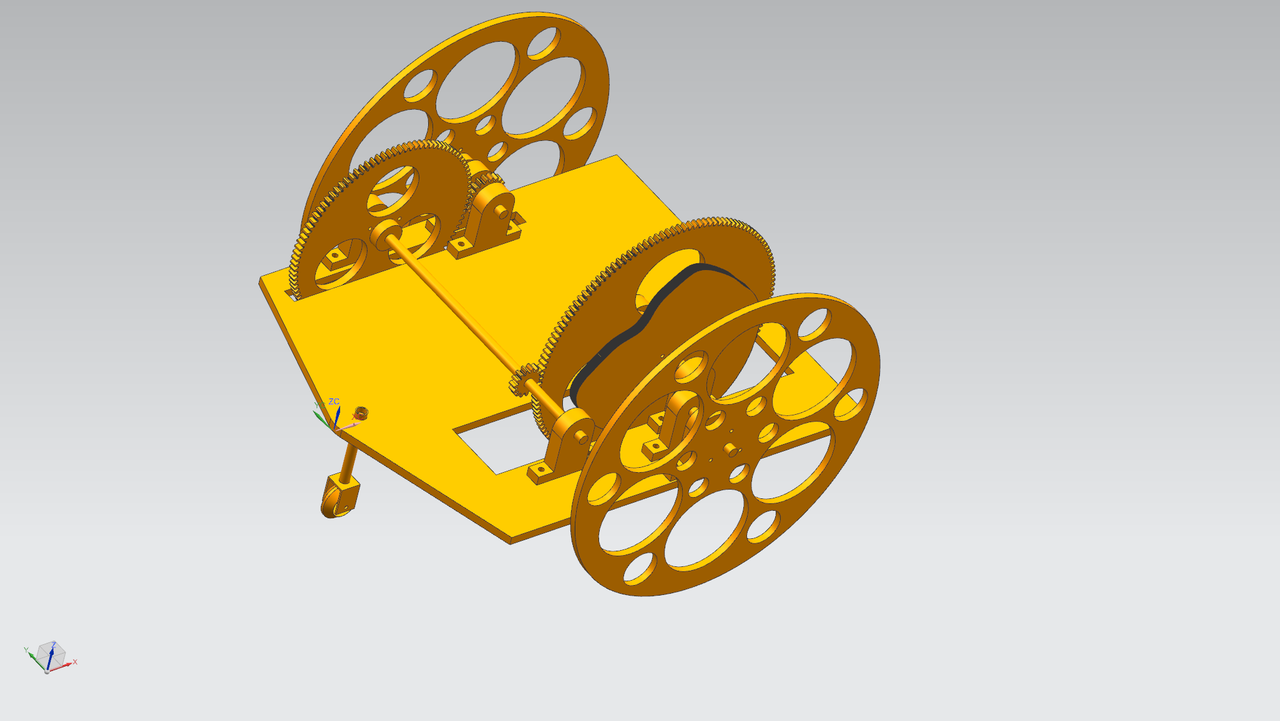
初版 CAD 概念模型 — 底盘布局与车轮配置初稿。
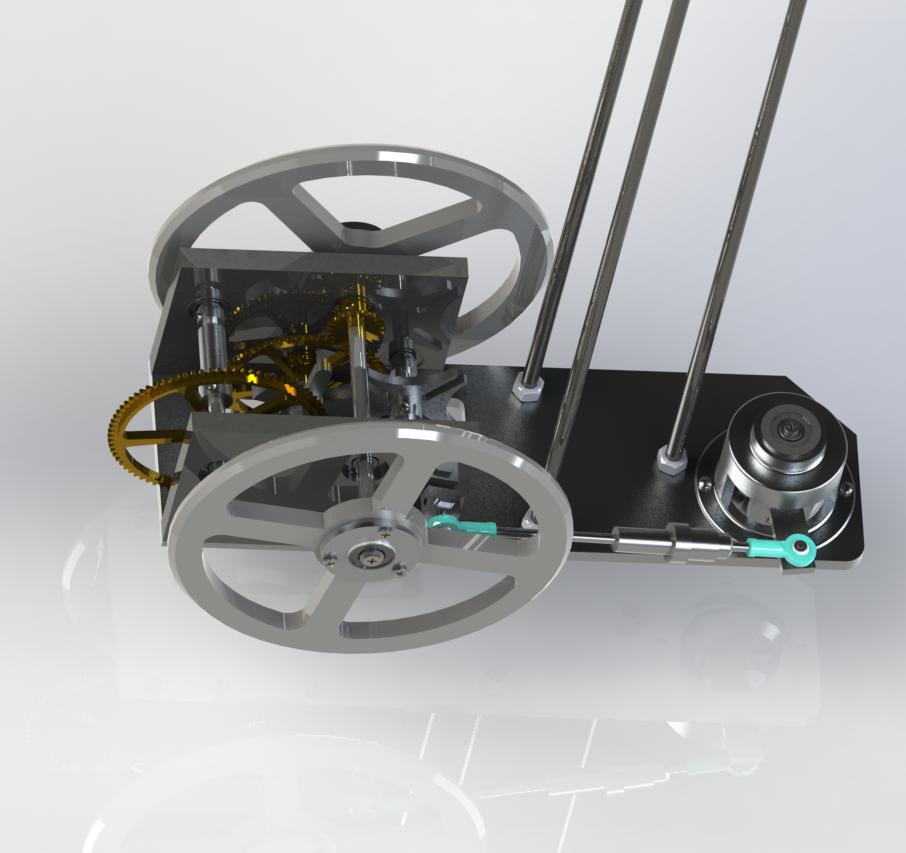
SolidWorks 最终详细渲染 — 凸轮转向机构、减速齿轮、驱动车轮与摄像头支架。
转向系统采用凸轮机构,将旋转运动转化为精确的横向位移,无需舵机,提升机械可靠性。传动部分采用减速齿轮级配合有刷直流电机。
轨迹仿真
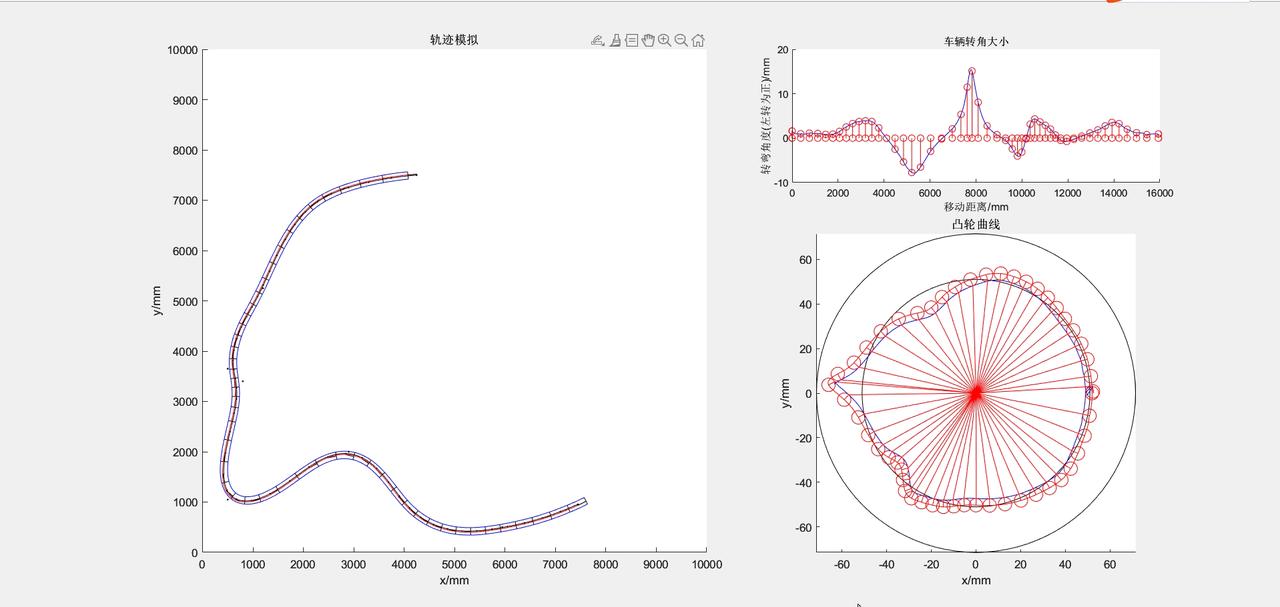
MATLAB 轨迹仿真 — 左:完整路径轨迹(单位 mm);右上:车辆转角随位移变化;右下:凸轮曲线轮廓。
基于凸轮轮廓建立 MATLAB 仿真模型,验证车辆行驶轨迹。核心输出:
- 路径轨迹 — 验证小车沿预定曲线行驶
- 转角曲线 — 确保转向输入平滑连续
- 凸轮轮廓 — 设计目标:最小加速度冲击、稳定接触力
充电电路
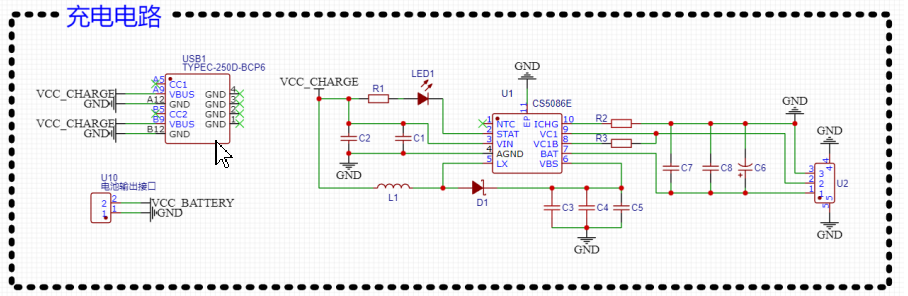
自制充电电路原理图 — 含电池管理,保障比赛期间稳定供电。
奖项: 省级智能小车竞赛银奖 | 队长 技术栈: SolidWorks · MATLAB · PCB 设计 · 直流电机控制
