机械臂仿真引擎 — 同济×西门子工业 4.0 实验室
2月 1, 2024
·
1 分钟阅读时长
 Three.js 实时机械臂可视化,滑动条参数控制
引擎演示视频 · Bilibili
Three.js 机械臂仿真引擎实时演示
Bilibili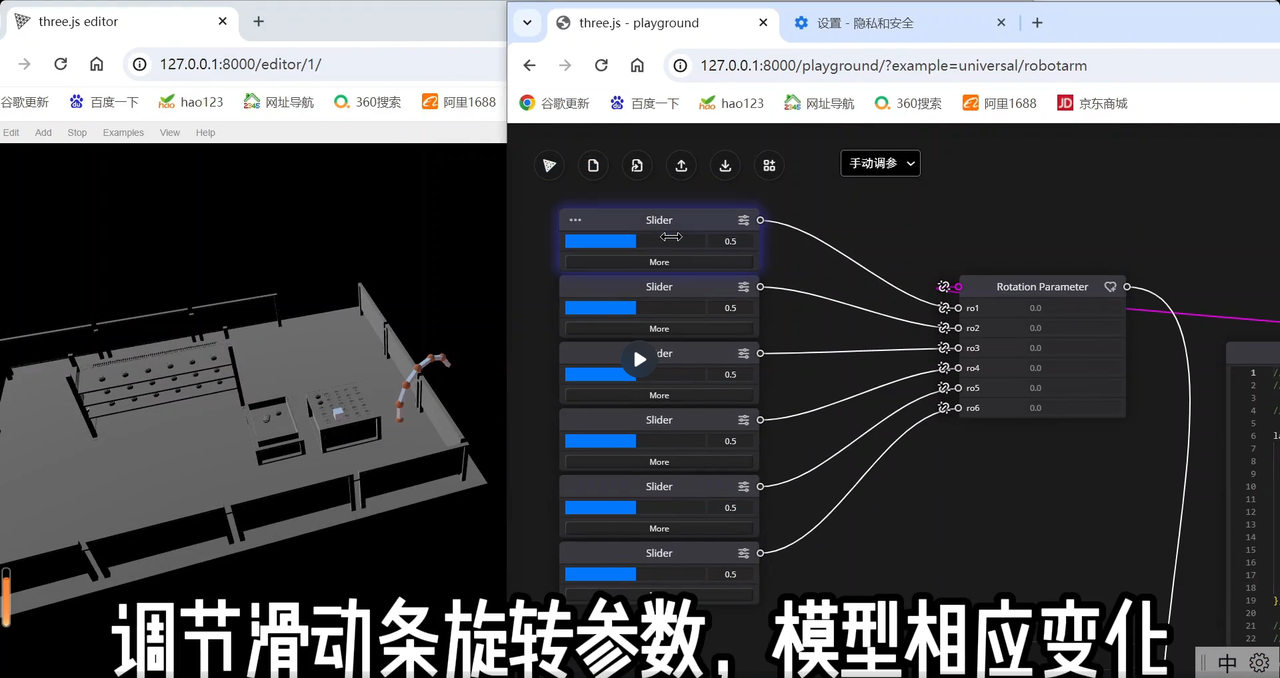
Three.js 实时机械臂可视化 — 调节滑动条旋转参数,模型相应变化。
同济大学中德工业 4.0 实验室与西门子联合研究项目,用深度强化学习替代传统粒子群优化(PSO),实现更高精度的机械臂控制。
技术工作:
- DQN 智能体 用于关节轨迹优化,替代 PSO 基线
- Three.js 3D 可视化 — 滑动条交互式参数控制,实时模型更新,支持导入工业设备场景
- SITP 项目结项认证 已完成
关键洞察: 接触 NVIDIA Isaac Sim 后,识别到核心需求并非模型导入/可视化,而是自定义算法接口与 GPU 加速物理仿真 — 据此调整了研究方向。
归属: 同济大学中德工业 4.0 实验室 × 西门子 | 2023.11 – 2024.02
