OpenDuckMini — 开源双足机器人
11月 1, 2025
·
1 分钟阅读时长
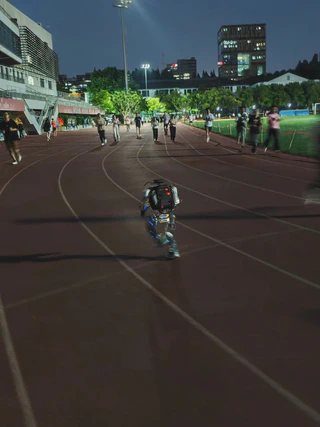 OpenDuckMini running on Tongji University track at night
OpenDuckMini 是与子豪兄(同济大学 B站 UP主)联合开发的开源微型双足机器人平台,子豪兄是国内最具影响力的 AI 科普创作者之一。
硬件配置:
- 3D 打印结构件(PLA/PETG)
- 各关节舵机驱动
- 树莓派板载计算
- 自制 PCB 线束
运动能力:
- 动态双足行走与奔跑步态
- 已在大学跑道实地测试
- 开源硬件设计,社区可完整复现
社区生态:
- 完整组装文档发布于飞书 Wiki
- 隶属与子豪兄在同济大学联合创立的机器人工作室
本项目体现了一个核心理念:具身 AI 硬件民主化 — 让任何人都能构建并实验足式机器人,加速从研究到产品的转化周期。
演示视频详见 Bilibili 或项目文档。
