LeRobot 与具身 AI 黑客松项目
10月 1, 2025
·
2 分钟阅读时长
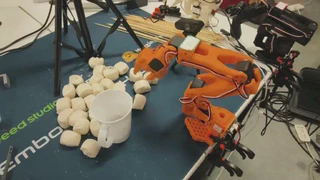 LeRobot 硬件 — 舵机驱动机械臂平台
LeRobot 中文社区文档
架构解析 · 训练流程 · 真机部署 · HuggingFace 官方收录
Feishu Docs
LeRobot — 学习与部署
深入研究 Hugging Face LeRobot — 当前领先的开源具身智能框架 — 涵盖架构解析、训练流程复现与真机部署。
学习范围:
- ACT(Action Chunking with Transformers)策略架构
- Diffusion Policy 训练与推理流水线
- TDMPC 基于世界模型的控制
- SO-100 / Koch v1.1 硬件真机部署
LeRobot 中文社区文档 架构解析 · 训练流程 · 真机部署 · HuggingFace 官方收录 Feishu Docs📖 联合撰写系统性中文社区文档,已被 Hugging Face 官方收录。
与研究的关联: LeRobot 的流匹配策略主干直接启发了 GDN-Memory 集成方案 — 理解推理流水线是设计亚毫秒级记忆更新调度的前提。
tri.me — Home-Care Robot Platform
🏆 3rd Place — 小红书巅峰赛 Hackathon
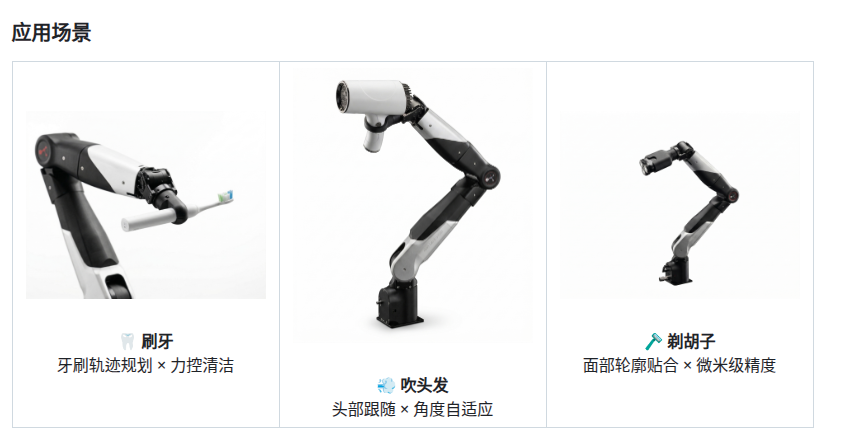
tri.me 家庭护理机器人 Demo Tri.me吹了吗家庭护理机器人 · 小红书巅峰赛三等奖 小红书 persuer0/treame 松灵 Nero 七自由度机械臂 · 刷牙 / 吹头发 / 剃胡子 GitHub三类护理场景:刷牙 × 吹头发 × 剃胡子
| 场景 | 技术要点 |
|---|---|
| 🦷 刷牙 | 牙刷轨迹规划 × 力控清洁 |
| 💨 吹头发 | 头部跟随 × 角度自适应 |
| 🪒 剃胡子 | 面部轮廓贴合 × 微米级精度 |
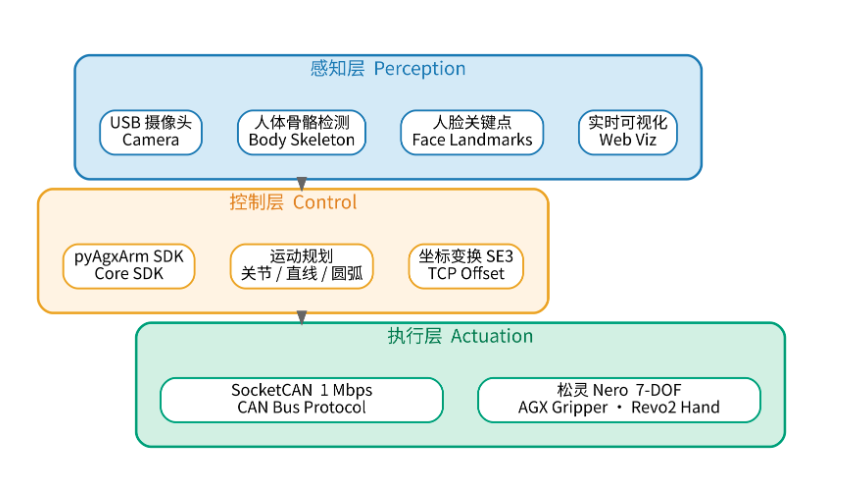
三层解耦系统架构:感知层 / 控制层 / 执行层
三层解耦架构:
- 感知层 — 人体骨骼/人脸关键点实时检测,摄像头硬件加速编解码
- 控制层 — 机械臂 SDK,支持关节空间、笛卡尔、直线、圆弧多种运动模式,内置 SE3 坐标变换
- 执行层 — SocketCAN 协议驱动松灵 Nero,实现真正"以人为中心"的护理闭环
