AGV 迎宾巡检机器人 — 同济大学落地部署
5月 1, 2024
·
2 分钟阅读时长
 迎宾机器人同济展厅内投放使用;巡检机器人同济教学楼投放使用
参与研发面向同济大学展厅与教学楼的智能 AGV 机器人平台,集迎宾与巡检两大角色于共用 AGV 底座,搭载模块化 AI 大脑架构。
个人贡献: 主导中东客户阿拉伯语语音模块本地化落地,包括阿拉伯语 ASR、TTS 及交互流程适配,支撑海外商业部署。
落地场景
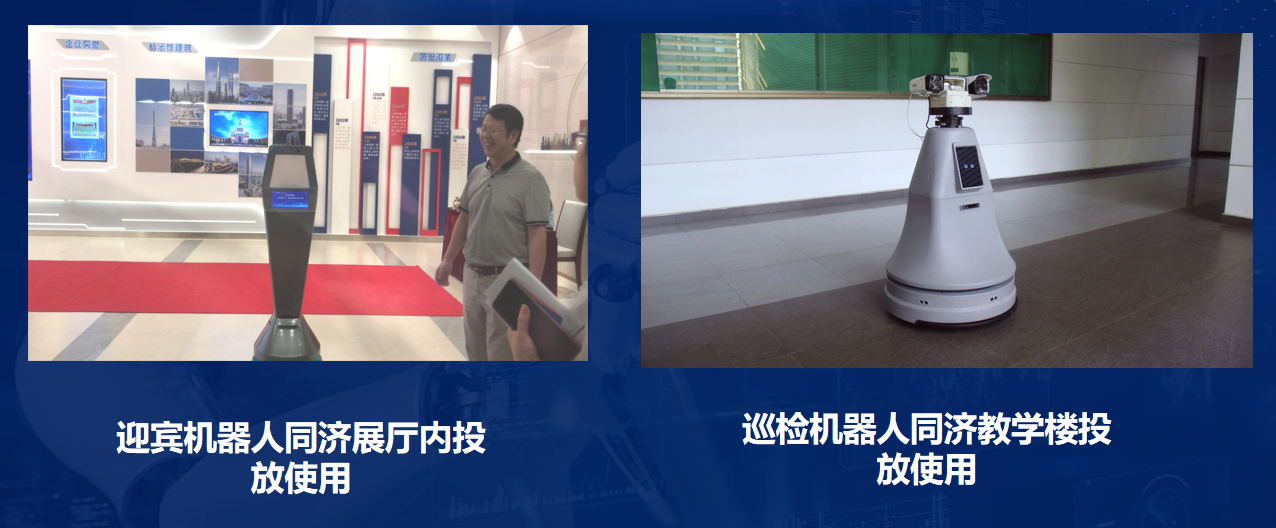
左:迎宾机器人同济展厅内投放使用。右:巡检机器人同济教学楼投放使用。
系统架构
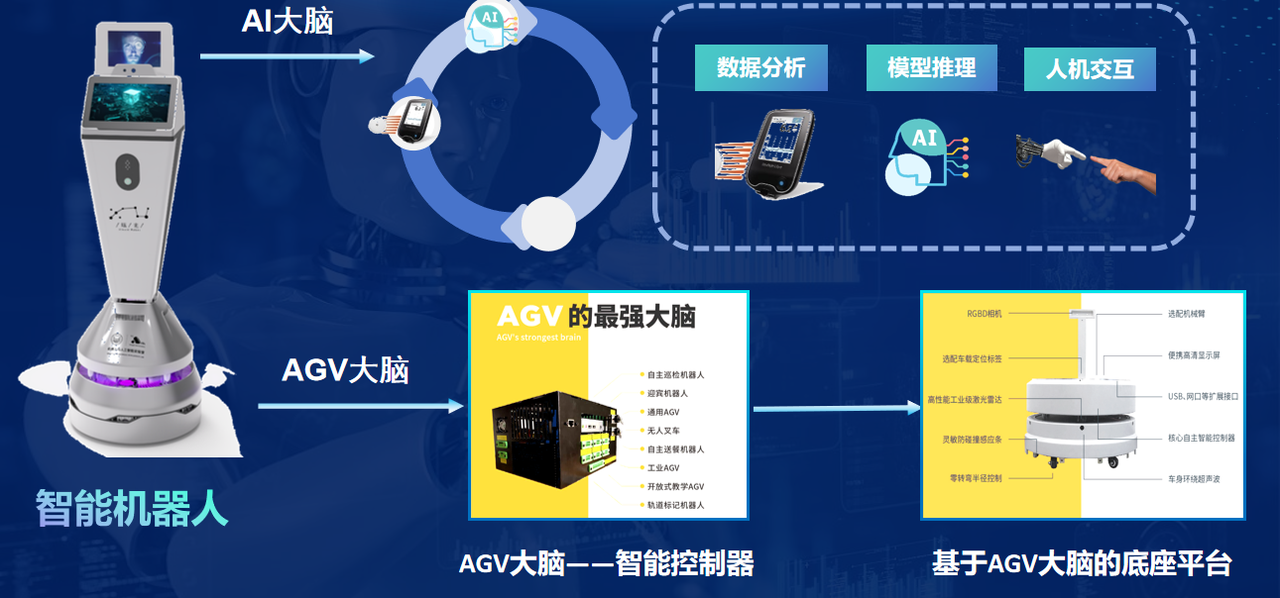
双脑架构:AI大脑(数据分析/模型推理/人机交互)+ AGV大脑(自主导航控制器)统一底盘平台。
机器人采用双脑架构:
- AI 大脑 — 负责数据分析、模型推理、人机交互(视觉、NLP、多模态)
- AGV 大脑 — 自主导航控制器(SLAM、路径规划、电机控制)
硬件配置
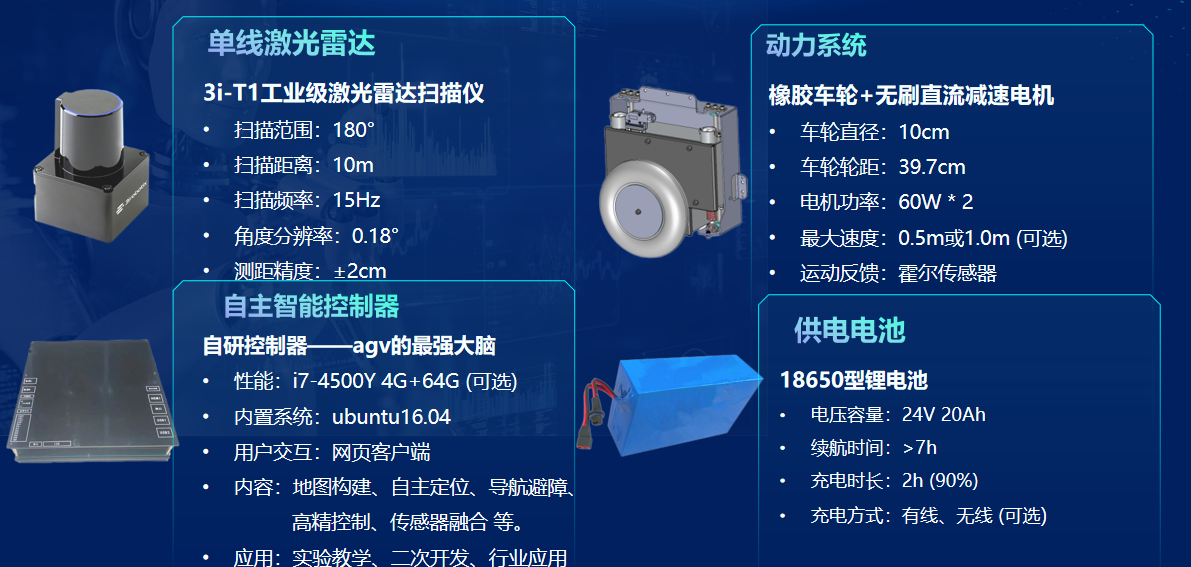
硬件:T1 工业级激光雷达、SONY 4G i640 计算单元、60W×2 无刷驱动电机、24V/16Ah 电池组。
| 模块 | 参数 |
|---|---|
| 激光雷达 | 单线,180° 视角,测距精度 0.1° |
| 计算单元 | SONY 4G i640,Ubuntu 16.04 |
| 驱动 | 橡胶车轮,60W×2 无刷电机,最高速 0.5m/s |
| 供电 | 18650 锂电,24V/16Ah,续航约 2h |
感知能力
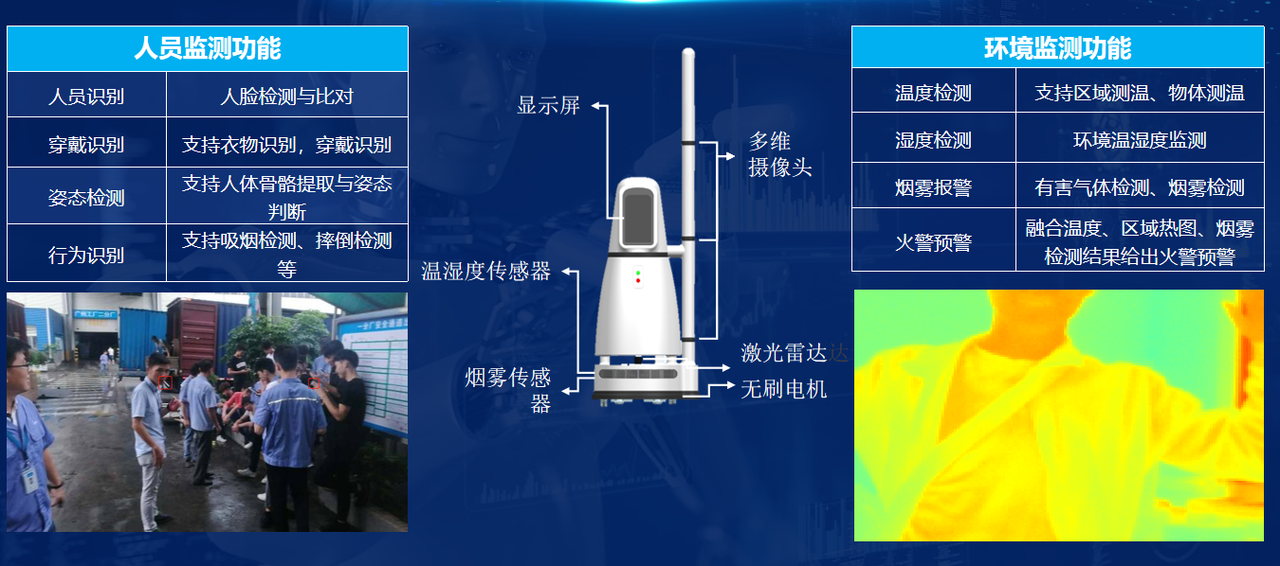
人员监测(人脸/穿戴/姿态/行为识别)× 环境监测(温湿度/烟雾/火警)
人员监测:
- 人脸识别与比对
- 穿戴识别(衣物、着装规范)
- 姿态检测(人体骨骼关键点)
- 行为识别(吸烟检测、摔倒预警)
环境监测:
- 温湿度检测(区域温度 + 物体温度)
- 烟雾报警(有害气体 + 烟雾)
- 火警预警(融合温度、热图、烟雾多源)
人脸识别与边缘 AI
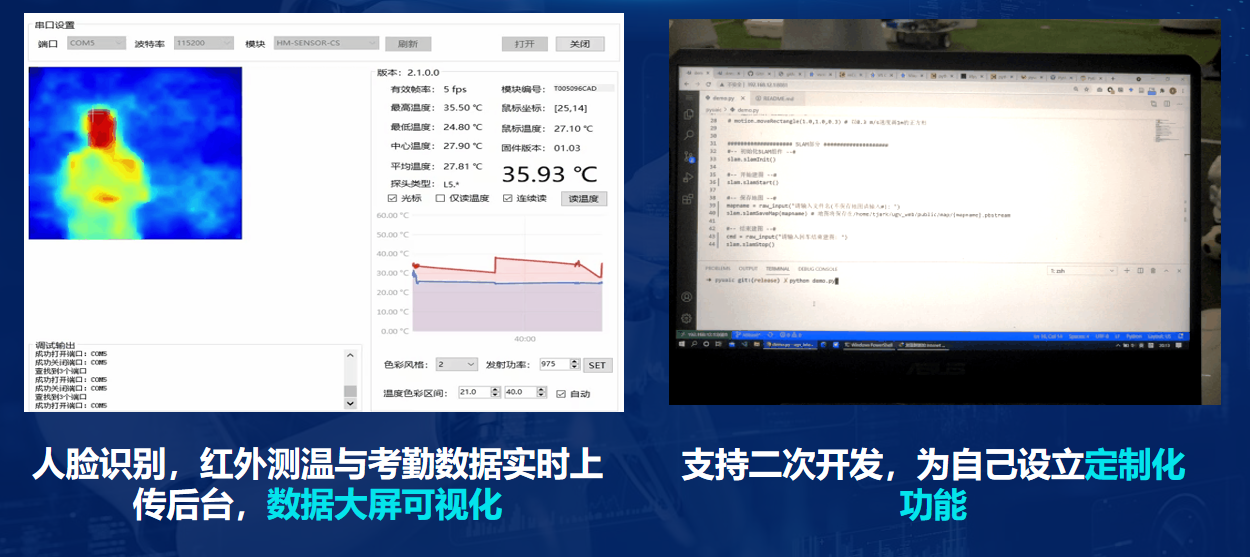
人脸识别 + 红外测温实时上传,支持二次开发与定制化功能扩展。
- 人脸识别 + 红外测温数据实时上传后台
- 考勤数据大屏可视化
- 支持二次开发,可定制化功能模块(含中东客户阿拉伯语语音交互落地)
