GDN-Memory:具身世界模型的恒定占用联想记忆系统
基于 Gated DeltaNet 快权重构建的三层(物理/物体/行为)恒定占用记忆系统, 集成于 Genie Envisioner 的 Slow-Fast 推理流水线。总占用 256 KB,更新延迟 <1ms,联想检索精度 >85%。

刘越是同济大学具身智能研究者,研究方向横跨基础模型、视觉-语言-动作系统与手术/医疗机器人。他致力于构建下一代具身智能系统,并将研究成果转化为真实产品。业余爱好包括田径、球类运动和唱歌。
Electronics and Mechanical Engineering
Tongji University
我的研究聚焦于具身智能基础模型与真实机器人部署的交叉地带,主要推进两条并行方向。
其一是 VLA 记忆系统 —— 具体而言,如何让机器人在长时程任务中持续积累和更新知识,同时不产生无限增长的内存开销。我正在构建 GDN-Memory:一种基于 Gated DeltaNet 快权重的常量占用关联记忆,集成于 Slow-Fast 视频世界模型,目标投稿 ICRA/CoRL 2026。
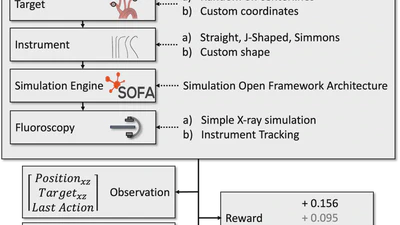
其二是血管介入手术机器人 —— 从基于 SOFA 仿真的合成数据生成、扩散模型轨迹规划,到实时 DSA 引导,构建导管导航的端到端智能系统。
研究之外,我联合创立了一家具身智能初创公司,将 VLA 技术落地于垂类机器人应用场景,已获奇绩创坛(前 YC 中国)合伙人个人种子轮投资。
欢迎交流合作或探讨想法。
基于 Gated DeltaNet 快权重构建的三层(物理/物体/行为)恒定占用记忆系统, 集成于 Genie Envisioner 的 Slow-Fast 推理流水线。总占用 256 KB,更新延迟 <1ms,联想检索精度 >85%。
我们是一家专注具身智能垂类应用场景落地的种子轮初创公司,致力于将前沿 VLA 技术真正部署到工业与医疗机器人实际场景中。
已完成种子轮融资,获得奇绩创坛(前 YC 中国)合伙人个人投资,融资金额百万人民币,并取得部分意向订单,正在推进首批场景落地交付。
核心方向覆盖垂类场景 VLA 快速适配(少样本微调 + TTT 在线学习)、工业与医疗机器人具身感知与操作,以及从训练到边缘推理的端到端部署栈。
有合作意向或投资咨询?欢迎联系我。