Robotic Arm Simulation Engine — Tongji × Siemens Industry 4.0 Lab
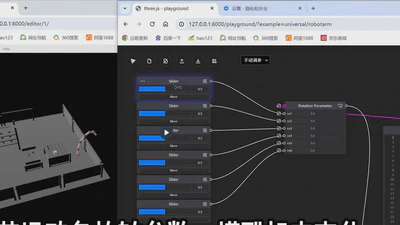
DQN-based reinforcement learning replacing particle swarm optimization for robotic arm trajectory control, with Three.js 3D visualization. Joint project with Siemens.
•
1 min read
DQN-based reinforcement learning replacing particle swarm optimization for robotic arm trajectory control, with Three.js 3D visualization. Joint project with Siemens.