Synthetic-Data-Driven Diffusion Models for Endovascular Intervention Guidance
High-fidelity SOFA-based surgical simulation generates synthetic training data for a diffusion model that plans endovascular catheter trajectories, overcoming real-data scarcity.

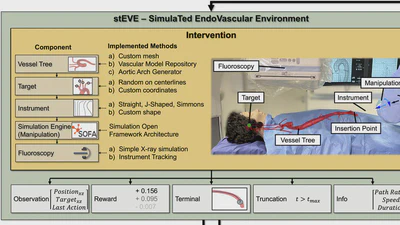
Endovascular Surgical Robot Platform (stEVE)
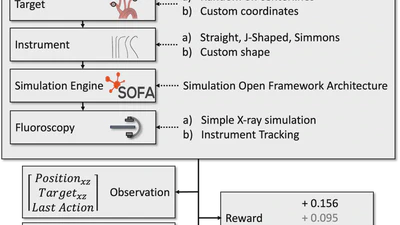
End-to-end platform for vascular intervention — CTA segmentation → 3D vessel reconstruction → SOFA FEM simulation → RL catheter navigation → biplane DSA intraoperative guidance.
•
1 min read